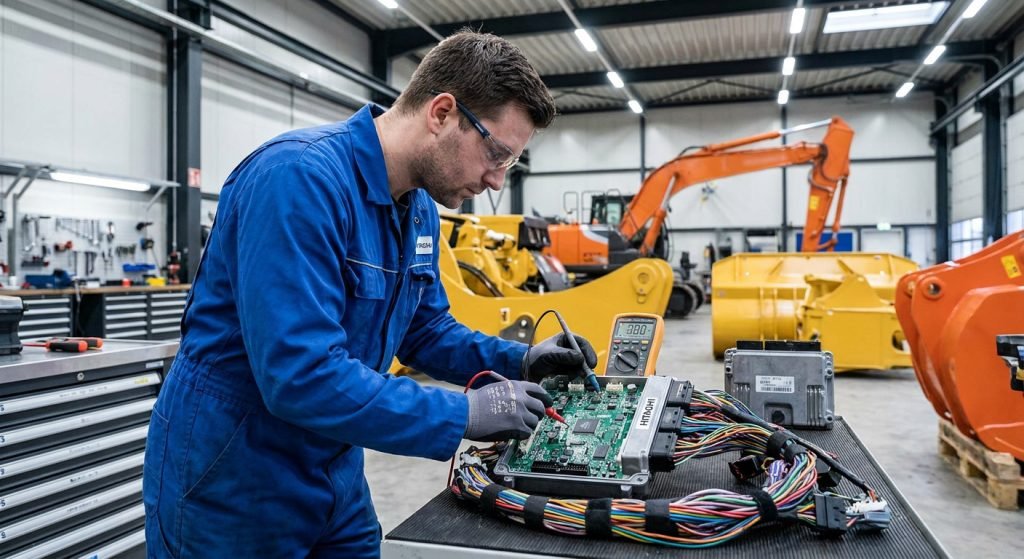
Gli escavatori Hitachi—dalla classica serie EX200 ai moderni modelli ZAXIS ZX200, ZX210 e ZX330—si affidano a controller elettronici centrali per bilanciare la potenza del motore con la richiesta idraulica. Quando la scheda computer di un escavatore malfunziona, la macchina può perdere immediatamente potenza, bloccare le funzioni idrauliche, visualizzare allarmi di comunicazione o rifiutarsi del tutto di avviarsi.
Per i proprietari di officine di riparazione indipendenti per attrezzature pesanti e per i meccanici di flotte, i guasti elettronici rappresentano un’arma a doppio taglio. Diagnosticare erroneamente un guasto del controller porta a costi di sostituzione non necessari, mentre diagnosticare erroneamente un cablaggio danneggiato come una scheda funzionante può rovinare un controller appena installato in pochi secondi.
Questa guida tecnica illustra l’architettura dei controller degli escavatori Hitachi, analizza i codici di guasto diagnostici essenziali (DTC), fornisce una sequenza ordinata di risoluzione dei problemi in 5 passaggi e descrive le pratiche di manutenzione preventiva per eliminare i burnout dei controller.
Architettura dei Sistemi di Controllo Elettronico degli Escavatori Hitachi
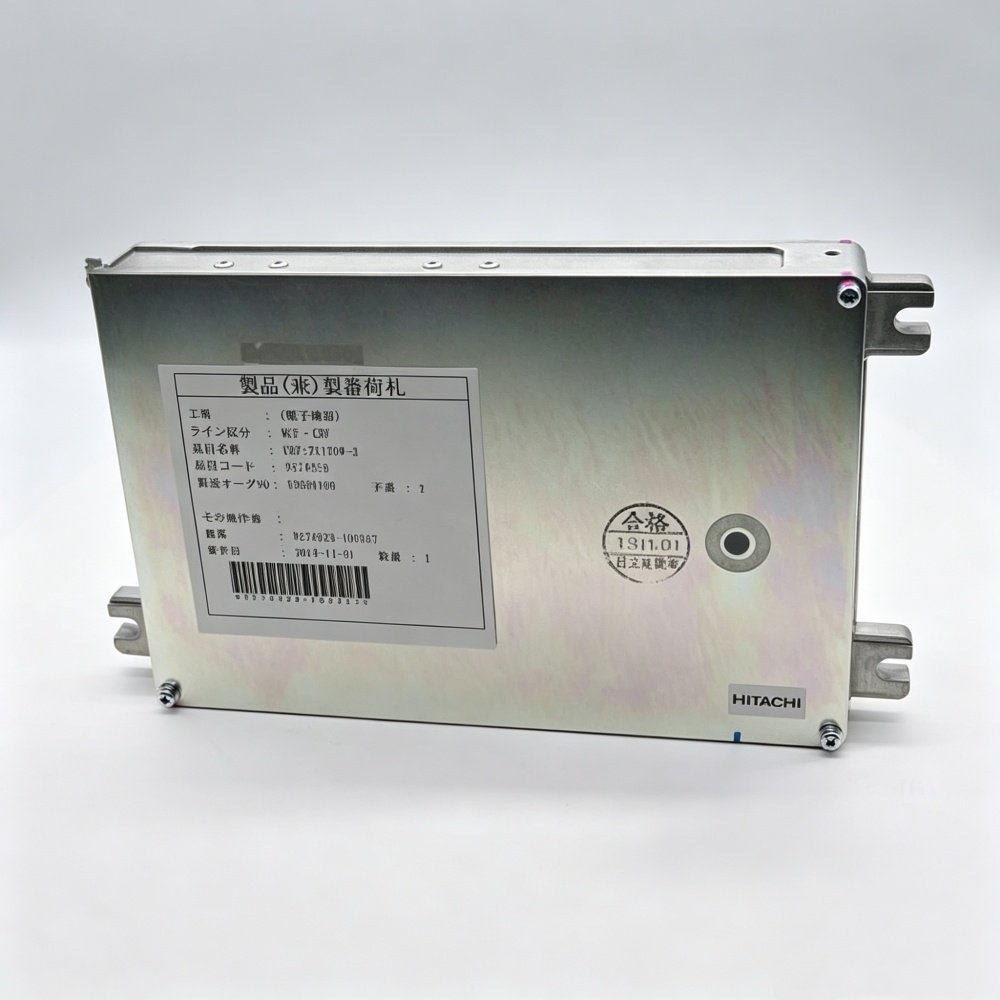
Gli escavatori Hitachi moderni utilizzano una struttura a doppio controller per separare la gestione della potenza idraulica dall’alimentazione del motore e dal controllo delle emissioni:
- Controller Principale (MC): Agisce come coordinatore idraulico primario. L’MC riceve input dal quadrante di velocità del motore, dai sensori di pressione e dagli interruttori di controllo pilota. Regola i solenoidi di cilindrata della pompa idraulica, i freni di rotazione e le valvole di velocità di traslazione.
- Modulo di Controllo Motore (ECM / DCU): Coordina l’iniezione elettronica del carburante, la pressione del common rail e i livelli di sovralimentazione del turbocompressore (tipicamente abbinato ai motori Isuzu 4HK1, 6HK1 o 6WG1).
- Controller Monitor: Elabora i dati operativi della macchina, le funzioni del display a cristalli liquidi e la registrazione attiva dei guasti tramite le linee di comunicazione Controller Area Network (bus CAN).
Quadrante Motore e Sensori → Controller Principale (MC) → Solenoidi Pompa e Valvole
(Bus CAN-0)
Sensori Motore Isuzu → ECM / DCU Motore → Iniettori Common Rail
(Bus CAN-1)
Unità Monitor
Quando si verifica un guasto, determinare se il problema risiede nel Controller Principale, nell’ECM del Motore, nel cablaggio di collegamento o negli input dei sensori esterni è il primo traguardo critico.
5 Sintomi Comuni di una Scheda Computer Hitachi Malfunzionante
Prima di collegare gli strumenti diagnostici, osservare comportamenti specifici della macchina aiuta a restringere il meccanismo di guasto:
1. Il Motore Non Si Avvia o Si Spegne Immediatamente
Se l’interruttore a chiave viene portato in posizione di avviamento e il motore non si avvia mentre il monitor display appare vuoto o congelato, il Controller Principale o l’ECM del Motore sta probabilmente subendo un’interruzione dell’alimentazione 24V DC, un fusibile del controller principale bruciato o un blocco interno del microprocessore.
2. Riduzione Grave della Velocità Idraulica (“Modalità Tartaruga”)
Quando l’escavatore opera in movimenti estremamente lenti su tutte le funzioni—braccio, braccio articolato, benna, rotazione e cingoli—il Controller Principale è tipicamente entrato in una modalità di sicurezza limp-home. Questo di solito deriva da un guasto interno del driver della pompa o dalla perdita di comunicazione CAN bus tra l’MC e il controller del motore.
3. Regime Motore Irregolare o Perdita del Controllo dell’Acceleratore
Se la rotazione del quadrante di controllo della velocità del motore non produce alcuna risposta, o se si verifica un’oscillazione del regime motore sotto carico, la tensione del segnale verso il controller è compromessa, oppure il circuito interno del convertitore analogico-digitale (A/D) del controller si è degradato.
4. Allarmi Persistenti di Comunicazione CAN
Gli avvisi del monitor che indicano timeout di comunicazione CAN0 o CAN1 (come i codici 11007-2 o 11009-2) indicano una linea di rete interrotta, un chip transceiver di rete del controller corrotto o una resistenza di terminazione impropria attraverso la rete.
5. Odore di Bruciato o Scolorimento Fisico della Scheda
Un distinto odore di bruciato elettrico proveniente dal vano di stoccaggio in cabina dietro il sedile indica un transistor driver di uscita in cortocircuito, solitamente causato da una bobina del solenoide proporzionale in cortocircuito esterno o da un avviamento di emergenza con inversione di polarità della batteria.
⚠️ Avvertenza: Non avviare mai un escavatore Hitachi da 24V utilizzando un caricatore rapido da 48V o un caricatore boost ad alta amperaggio senza prima scollegare i connettori del cablaggio della scheda computer principale. I picchi di tensione superiori a 32V DC romperanno istantaneamente i diodi interni di soppressione della tensione transitoria (TVS) e i condensatori ceramici del controller.
Codici di Guasto ECU degli Escavatori Hitachi Chiariti
Interpretare correttamente i codici di guasto diagnostici fa risparmiare ore di lavoro in officina. La seguente tabella di riferimento incrociato evidenzia i codici di guasto comuni riscontrati negli escavatori Hitachi ZAXIS (ZX-3 / ZX-5 / ZX-6) e della serie EX:
| Codice di Guasto | Sottosistema Interessato | Causa Radice e Sintomo Operativo | Prima Azione Diagnostica |
|---|---|---|---|
| 11006-2 | Cablaggio Controller Motore | Perdita del segnale di velocità o interruzione del cablaggio tra MC e ECM. L’idraulica della macchina opera in modalità lenta. | Ispezionare la continuità del cablaggio tra il connettore MC e la fila di pin dell’ECM. |
| 11007-2 | MC / Rete CAN0 | Timeout di comunicazione CAN bus al Controller Principale. Funzioni idrauliche lente; il monitor visualizza un avviso. | Misurare la resistenza CAN-H verso CAN-L (standard: 60Ω attraverso la rete parallela). |
| 11009-2 | Controller Monitor | Guasto di comunicazione tra l’unità monitor e il Controller Principale. Lo schermo si blocca o perde i dati operativi vitali. | Controllare la tensione di alimentazione del monitor (24V) e la resistenza di massa del connettore del monitor. |
| 10514-12 (P060B) | DCU / ECM Motore | Guasto hardware interno del DCU o errore di checksum EEPROM. Il motore non si avvia o si spegne. | Verificare la messa a terra principale del DCU; se la tensione è pulita, è necessaria la sostituzione del controller. |
| E₀₉ / E₁₂ | Logica interna MC | Corruzione della memoria interna (EEPROM) (E₀₉) o guasto di elaborazione della CPU (E₁₂). | Ripristinare l'alimentazione del controller. Se il codice persiste, è necessaria la riparazione del circuito interno su banco o la sostituzione. |
| 11101-3 / 11101-4 | Sensore quadrante velocità | Tensione del segnale del quadrante velocità motore anormalmente alta (cortocircuito verso 24V) o bassa (cortocircuito verso massa). | Testare il filo del segnale del potenziometro della manopola dell'acceleratore (intervallo normale: da 0,5V a 4,5V CC). |
| 11200-3 / 11200-4 | Sensore pompa idraulica | Segnale del sensore di pressione di mandata della pompa A fuori dai limiti di tensione specificati. | Testare il connettore del sensore di pressione con un multimetro; verificare l'alimentazione di riferimento da 5V. |
Come indicato in protocollo diagnostico macchine in 5 fasi Volvo CE, i flussi di lavoro diagnostici strutturati impediscono ai meccanici di sostituire componenti funzionanti sulla base di singoli codici di errore.
Protocollo diagnostico sistematico in 5 fasi per schede computer Hitachi
Per eseguire una sequenza professionale di risoluzione dei problemi della scheda computer dell'escavatore Hitachi , seguire questo protocollo officina in 5 fasi:
Fase 1: Ispezione fisica → Fase 2: Test di alimentazione e messa a terra
Fase 4: Resistenza bus CAN < Fase 3: Verifica riferimento 5V → Fase 5: Isolamento modulo e test su banco
Fase 1: Ispezione visiva e fisica del cablaggio
Iniziare aprendo il vano controller dietro il sedile dell'operatore.
- Ispezionare i connettori del cablaggio per linguette di blocco allentate, pin terminali estratti o corrosione verde da ossido di rame.
- Controllare l'eventuale ingresso di olio o acqua all'interno della calotta del connettore multipin in alluminio.
- Ispezionare il percorso del cablaggio esterno lungo il telaio del braccio e il vano pompa idraulica per abrasioni o punti di schiacciamento. Se il cablaggio esterno è danneggiato, la sostituzione con un cablaggio pompa idraulica Hitachi ZAX200 / ZAX230 / ZAX270 di misura esatta garantisce una trasmissione del segnale pulita prima di ritestare il controller.
Fase 2: Verifica della tensione di alimentazione batteria e della resistenza di messa a terra
Prima di condannare una scheda elettronica, confermare che un'alimentazione pulita raggiunga l'unità sotto carico:
- Impostare un multimetro digitale su tensione CC e misurare i pin principali di alimentazione da 24V sul connettore del cablaggio del controller con la chiave di accensione su ON.
- La tensione di alimentazione deve corrispondere alla tensione ai morsetti della batteria (tipicamente da 24,5V a 27,8V CC).
- Passare il multimetro alla misura di resistenza (Ω) e misurare dai pin di massa del controller al telaio principale della macchina. La resistenza di massa deve essere inferiore a 0,5Ω. Una massa flottante causa picchi di tensione erratici che simulano un guasto interno della scheda.
Fase 3: Verifica degli ingressi sensori e dell'alimentazione di riferimento da 5V
I controller Hitachi generano un'uscita di riferimento regolata a 5,0V CC per alimentare i sensori esterni (come i sensori di pressione di mandata della pompa e i quadranti velocità motore):
- Misurare il pin di riferimento da 5V sul cablaggio del sensore di pressione.
- Se la tensione legge 0V o scende sotto 4,5V, scollegare i sensori esterni uno alla volta. Se il valore di 5,0V torna quando un sensore specifico viene scollegato, quel sensore presenta un cortocircuito interno che abbassa il regolatore di tensione interno del controller.
- Se 5V rimane assente con tutti i sensori scollegati, il chip regolatore interno da 5V sulla scheda del computer è danneggiato.
Fase 4: Test della resistenza della rete CAN bus
I guasti di comunicazione sono spesso causati da anomalie del cablaggio piuttosto che da microprocessori danneggiati. Secondo le procedure diagnostiche CAN bus di Fairtrade Machinery, il test della resistenza di terminazione della rete è il metodo standard per verificare l'integrità del datalink:
- Spegnere la chiave di accensione e scollegare l'interruttore di massa della batteria.
- Misurare la resistenza tra i pin terminali CAN-High e CAN-Low sulla porta diagnostica o sul connettore del controller.
- Valore standard: La resistenza su una rete CAN parallela sana dotata di due resistori di terminazione da 120Ω è esattamente 60Ω (tolleranza: 58Ω–62Ω).
- Regole diagnostiche:
- Lettura 120Ω: Un resistore di terminazione o un filo della linea è aperto/interrotto.
- Lettura 0Ω o prossimo a 0Ω: I fili CAN-H e CAN-L sono in cortocircuito tra loro.
- Lettura Infinito (OL): Circuito di rete completamente aperto.
Passaggio 5: Isolamento del Modulo e Test su Banco
Se alimentazione, masse, riferimenti di tensione a 5V dei sensori e linee bus CAN superano tutti i test con il multimetro, ma la macchina visualizza ancora errori persistenti interni di CPU/EEPROM (come 10514-12, E₀₉ o E₁₂), isolare la scheda per il test su banco o la sostituzione a livello di scheda.
Come dettagliato in La guida Sinocmp ai principi di funzionamento dei controller per escavatori, il test su banco prevede l'alimentazione a 24V CC sui pin di alimentazione e l'uso di un oscilloscopio o di una sonda logica per monitorare gli impulsi del cristallo oscillatore e i driver di uscita del microprocessore.
Suggerimento Professionale: Registrare e cancellare sempre i codici di guasto attivi dopo aver eseguito riparazioni su cablaggi o sensori. Scollegare l'interruttore principale di massa della batteria per 3 minuti per ciclare la memoria del controller, quindi riaccendere la macchina per verificare se i codici di guasto ritornano immediatamente o solo sotto carico idraulico.
Riparazione su Banco vs. Sostituzione della Scheda: Quadro Decisionale per le Officine
Quando una scheda computer Hitachi viene confermata difettosa, i responsabili dell'officina devono scegliere tra riparazione a livello di componenti su banco e sostituzione completa della scheda:
Guasto ECU Confermato
Traccia Minore / Guasto del Driver
- Driver MOSFET bruciato
- Giunto di saldatura del pin corrosi
- Relè/diodo sostituibile ( Riparazione su Banco Fattibile )
Bruciatura del Processore / EEPROM
- CPU crepata o in cortocircuito
- PCB multistrato bruciato
- Programma principale corrotto ( Sostituzione Completa della Scheda )
Quando la Riparazione su Banco a Livello di Componenti Funziona
La saldatura su banco e la sostituzione dei componenti sono praticabili quando il danno è localizzato ai circuiti di uscita periferici:
- MOSFET Driver per Elettrovalvole in Cortocircuito: Sostituzione dei transistor di commutazione bruciati responsabili del controllo delle elettrovalvole della pompa.
- Giunti di Saldatura Freddi e Crepati: Rifusione delle connessioni di saldatura dei pin crepate causate dalle vibrazioni del motore.
- Diodi di Protezione Rotti: Sostituzione dei diodi TVS bruciati sulla linea di ingresso a 24V dopo un avvio accidentale con inversione di polarità tramite booster.
Quando è Richiesta la Sostituzione Completa della Scheda
Tentare una riparazione su banco non è praticabile nelle seguenti condizioni:
- Guasto Interno del Microprocessore o dell'EEPROM: Cortocircuito del core della CPU o silicio di memoria distrutto.
- Scheda a Circuito Stampato (PCB) Multistrato Bruciata: Il materiale della scheda carbonizzato crea percorsi conduttivi tra gli strati interni di rame che non possono essere isolati.
- Danni Estesi da Acqua: Corrosione profonda che distrugge i micro-via su tutta la scheda.
Come sottolineato in La guida completa di YNF Machinery alla riparazione delle ECU per escavatori, sostituire una scheda gravemente danneggiata con un modulo pre-programmato plug-and-play è significativamente più conveniente per le officine di riparazione commerciali rispetto a spendere giorni a inseguire micro-fratture intermittenti su un vecchio PCB.
Manutenzione Preventiva per Prolungare la Durata del Controller Hitachi
Proteggere i delicati controller elettronici dalle dure condizioni del cantiere è essenziale per prevenire guasti prematuri. Implementare questi standard di manutenzione in officina:
1. Mantenere Connessioni di Massa e Terminali della Batteria Puliti
Cavi della batteria allentati creano picchi induttivi ad alta tensione ogni volta che l'alternatore opera. Ispezionare e pulire le masse principali del telaio ogni 500 ore di funzionamento per prevenire picchi di massa fluttuanti.
2. Applicare Adeguate Precauzioni per la Saldatura
Prima di eseguire saldature ad arco sul telaio di un escavatore:
- Spegnere l'interruttore principale di scollegamento della batteria.
- Scollegare tutti i connettori del cablaggio dal Controller Principale, dall'ECM del Motore e dall'Unità di Monitoraggio.
- Fissare il morsetto di messa a terra della saldatura il più vicino possibile al giunto di saldatura — non fissarlo mai attraverso un cuscinetto di rotazione o un involucro elettronico.
3. Garantire la Tenuta Stagna dell'Involucro
Verificare che le guarnizioni in gomma della cabina e i coperchi del vano controller rimangano sigillati ermeticamente. L'accumulo di polvere e condensa all'interno della carcassa del controller crea percorsi di dispersione che causano cortocircuiti sui componenti SMD ad alta densità.
4. Sostituire i Cablaggi Invecchiati
Le vibrazioni, l'esposizione all'olio idraulico e i cicli termici rendono fragile l'isolamento dei cavi nel tempo. Seguire una guida completa alla manutenzione dei pezzi di ricambio per escavatori aiuta i tecnici a identificare i cablaggi che si induriscono e a sostituirli prima che i cortocircuiti danneggino i delicati componenti elettronici del controller.
Approvvigionamento di Schede Computer di Ricambio Hitachi Direttamente dalla Fabbrica
Quando è necessario un controller sostitutivo, le officine di riparazione indipendenti richiedono una corrispondenza esatta del modello, la compatibilità del software pre-programmato e una consegna rapida per ridurre al minimo i tempi di fermo macchina.
Numero di Serie Macchina e Modello Motore
Corrispondenza Tecnica Hongtengda — ECU Pre-Programmata Plug & Play → Installazione a Zero Tempi di Fermo
In qualità di produttore e distributore specializzato di componenti per macchine pesanti dal 2001, Parti di Hongtengda fornisce schede computer di ricambio e componenti elettrici direttamente dalla fabbrica, progettati specificamente per escavatori Hitachi:
- Unità Pre-Programmate Plug-and-Play: Le ECU e i Controller Principali sostitutivi sono flashati con firmware OEM esatto calibrato per specifiche configurazioni motore (come le serie motore Isuzu 4HK1, 6HK1 o 6BG1).
- Corrispondenza Esatta del Numero Parte OE: Copertura completa per modelli Hitachi inclusi ZAX170W-3 (Scheda SCM #9274929), ZX200-3, ZX230, ZX270, ZX330-3, ZX350-5G (Controller Principale #YA60001380) e serie EX200-2/3/5.
- Garanzia di Qualità di Livello Fabbrica: Prodotto con involucri in alluminio per impieghi gravosi, circuiti stampati con smorzamento delle vibrazioni e connettori a perno ad alta temperatura progettati per ambienti di costruzione estremi.
- Approvvigionamento Elettrico Unico: Dalle schede computer e pannelli display di monitoraggio ai cablaggi completi del motore e della pompa idraulica, le officine di riparazione possono reperire sistemi elettrici completi direttamente dalla fonte di produzione.
I responsabili delle officine di riparazione e i responsabili acquisti possono esplorare il catalogo completo dei pezzi di ricambio per escavatori Hitachi di Hongtengda per individuare schede computer compatibili, oppure consultare la guida per officine di riparazione indipendenti all'approvvigionamento di componenti Hitachi per riferimenti incrociati dettagliati e supporto tecnico di installazione.
Riepilogo per le Officine di Riparazione Indipendenti
Padroneggiare risoluzione dei problemi della scheda computer dell'escavatore Hitachi richiede una mentalità diagnostica strutturata:
- Non presupporre mai che la scheda sia guasta per prima: Verificare sempre l'alimentazione della batteria a 24V CC sotto carico, la resistenza di messa a terra del telaio (<0,5Ω) e le linee di riferimento del sensore a 5V.
- Utilizzare le misurazioni del bus CAN: Validare la resistenza di rete di 60Ω tra CAN-H e CAN-L per escludere aperture nel cablaggio prima di condannare l'hardware di comunicazione.
- Prevenire guasti ricorrenti: Ispezionare solenoidi e cablaggi per cortocircuiti prima di collegare una nuova scheda sostitutiva.
- Collaborare con fornitori di fabbrica affidabili: Utilizzare schede computer pre-programmate plug-and-play per garantire una rapida rimessa in funzione della macchina e proteggere la redditività delle riparazioni in officina.
Per supporto tecnico immediato o per verificare i numeri parte OE per le schede computer Hitachi, contattare gli ingegneri specializzati di Hongtengda Parts.